Uma projeção de imagem ocorre sempre que uma imagem plana é mapeada sobre uma superfície curva, ou vice-versa, sendo particularmente comum na fotografia panorâmica. Um exemplo clássico é quando um cartógrafo mapeia um globo esférico da Terra em um mapa plano. Como todo o campo de visão ao nosso redor pode ser pensado como a superfície de uma esfera (para todos os ângulos de visão), uma projeção esférica para 2-D semelhante é necessária para fotografias que serão impressas.
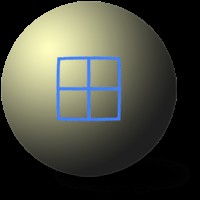
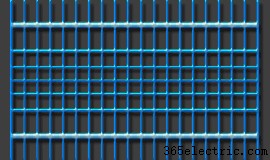
Ângulo de Visão Estreito
(a grade permanece quase quadrada)
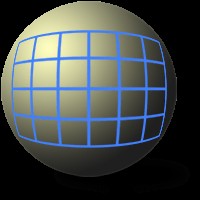
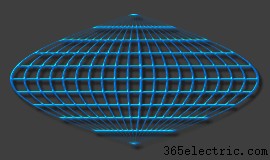
Ângulo de Visão Amplo
(a grade é altamente distorcida)
Para ângulos de visão pequenos, é relativamente fácil distorcer isso em uma imagem em um papel plano, pois esse arco de visão é relativamente plano. Alguma distorção é inevitável ao tentar mapear uma imagem esférica em uma superfície plana; portanto, cada tipo de projeção tenta minimizar um tipo de distorção em detrimento de outros. À medida que o ângulo de visão aumenta, o arco de visão torna-se mais curvado, e assim a diferença entre os tipos de projeção panorâmica torna-se mais pronunciada. A escolha de cada projeção depende amplamente do assunto e da aplicação; aqui nos concentramos nas mais comuns na fotografia digital. Muitos dos tipos de projeção discutidos neste tutorial são selecionáveis como formato de saída em vários pacotes de software panorâmico; o PTAssembler permite a seleção de todos os listados.
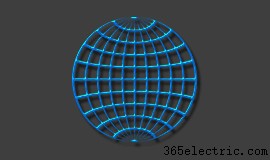
Grade Representando Esfera de Visão
(se estiver no centro)
Tipo de Projeção para Esfera Achatada:
| Equirretangular (Cobertura 100%) | |
| Retilínea | Cilíndrica |
| Mercator | Olho de Peixe (Fisheye) |
| Senodal | Estereográfica |
Se todos os tipos de projeção acima parecerem um pouco assustadores, tente primeiro apenas ler e entender a distinção entre retilínea e cilíndrica (mostradas em negrito), pois estas são as mais amplamente usadas ao costurar panoramas digitais.
Projeções equirretangulares mapeiam as coordenadas de latitude e longitude de um globo esférico diretamente nas coordenadas horizontais e verticais de uma grade, onde esta grade é aproximadamente duas vezes mais larga do que alta. O estiramento horizontal aumenta quanto mais longe dos polos, com os polos norte e sul sendo esticados por toda a borda superior e inferior da grade achatada. Projeções equirretangulares podem mostrar todo o ângulo de visão vertical e horizontal até 360 graus.
Projeções cilíndricas são semelhantes às equirretangulares, exceto que também esticam verticalmente os objetos à medida que se aproximam dos polos norte e sul, com estiramento vertical infinito ocorrendo nos polos (portanto, nenhuma linha horizontal é mostrada no topo e na base desta grade achatada). É por isso que projeções cilíndricas também não são adequadas para imagens com ângulo de visão vertical muito grande. Projeções cilíndricas são também o tipo padrão renderizado por câmeras panorâmicas de filme tradicionais com lente oscilante. Projeções cilíndricas mantêm tamanhos relativos de objetos mais precisos do que projeções retilíneas, porém isso é feito à custa de renderizar linhas paralelas à linha de visão do observador como curvas (embora estas parecessem retas).
Projeções retilíneas têm a vantagem principal de mapear todas as linhas retas no espaço tridimensional para linhas retas na grade bidimensional achatada. Este tipo de projeção é o que a maioria das lentes grande angulares comuns visa produzir, sendo talvez a projeção com a qual estamos mais familiarizados. Sua principal desvantagem é que pode exagerar muito a perspectiva à medida que o ângulo de visão aumenta, levando a objetos parecerem distorcidos nas bordas do quadro. Por esta razão, projeções retilíneas geralmente não são recomendadas para ângulos de visão muito maiores que 120 graus.
Projeções olho de peixe visam criar uma grade achatada onde a distância do centro desta grade é aproximadamente proporcional ao ângulo de visão real, resultando em uma imagem que pareceria semelhante ao reflexo em uma esfera metálica. Geralmente não são usadas como formato de saída para fotografia panorâmica, mas podem representar as imagens de entrada quando o tipo de lente da câmera usada para costura é uma lente olho de peixe. Projeções olho de peixe são limitadas a ângulos de visão vertical e horizontal de 180 graus ou menos, resultando em uma imagem que cabe dentro de um círculo. Isso seria caracterizado por linhas (que seriam retas) tornando-se progressivamente mais curvas quanto mais distantes do centro da grade da imagem. Uma câmera com lente olho de peixe é extremamente útil ao criar panoramas que abrangem toda a esfera de visão, pois estas muitas vezes requerem costurar apenas algumas fotografias de entrada.
Projeções Mercator são mais próximas das projeções cilíndrica e equirretangular; Mercator representa um compromisso entre estes dois tipos, proporcionando menos estiramento vertical e um maior ângulo de visão vertical utilizável do que a cilíndrica, mas com mais curvatura de linhas. Esta projeção é talvez a mais reconhecível pelo seu uso em mapas planos da Terra. Aqui também notamos que uma forma alternativa desta projeção (a Mercator transversa) pode ser usada para panoramas verticais muito altos.
Projeções senoidais visam manter áreas iguais em todas as seções da grade. Se achatarmos o globo da Terra, pode-se imaginar que esta projeção poderia ser enrolada novamente para formar uma esfera com a mesma área e forma da original. A característica de área igual é útil porque, se registrar uma imagem esférica em 2-D, mantém a mesma resolução horizontal e vertical em toda a imagem. Esta projeção é semelhante aos tipos olho de peixe e estereográfica, exceto que mantém linhas de latitude perfeitamente horizontais da esfera original.
Projeções estereográficas são muito semelhantes às projeções olho de peixe, exceto que mantêm um melhor senso de perspectiva ao esticar progressivamente os objetos para longe do ponto de perspectiva. Esta característica de exagero de perspectiva é algo semelhante à produzida pela projeção retilínea, embora certamente menos pronunciada.
Como as projeções de imagem acima influenciam realmente uma fotografia panorâmica? A seguinte série de fotografias é usada para visualizar a diferença entre dois tipos de projeção mais encontrados em software de costura de fotos: projeções retilínea e cilíndrica. Estes são projetados para mostrar apenas diferenças de distorção para um amplo ângulo de visão horizontal; panoramas verticais são usados posteriormente para ilustrar diferenças na distorção vertical entre outros tipos de projeção.
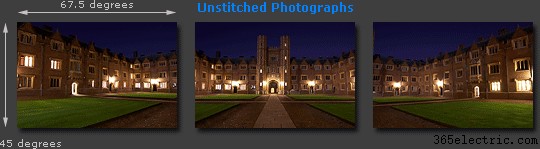
O primeiro exemplo demonstra como uma projeção retilínea seria renderizada em uma costura de fotos das três fotografias acima.
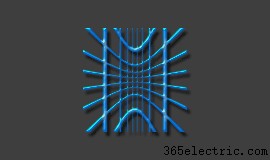
Note a distorção extrema nas bordas do ângulo de visão, além da perda dramática de resolução devido ao estiramento da imagem. A próxima imagem demonstra como a imagem altamente distorcida acima apareceria se fosse recortada para conter apenas um ângulo de visão horizontal de 120 graus.
Aqui vemos que esta projeção retilínea recortada resulta em uma aparência muito adequada, pois todas as linhas arquitetônicas retas são renderizadas retas na fotografia costurada. Por outro lado, isso é feito à custa de manter o tamanho relativo dos objetos ao longo do ângulo de visão; objetos na borda do ângulo de visão (extrema esquerda e direita) são significativamente ampliados em comparação aos do centro (torre com porta na base).
O próximo exemplo demonstra como as fotografias costuradas apareceriam usando uma projeção cilíndrica. Projeções cilíndricas também têm a vantagem de produzir fotografias costuradas com resolução relativamente uniforme ao longo de toda a imagem, e também requerem recorte mínimo de espaço vazio. Além disso, a diferença entre cilíndrica e equirretangular é insignificante para fotografias que não têm ângulos de visão verticais extremos (como o exemplo abaixo).

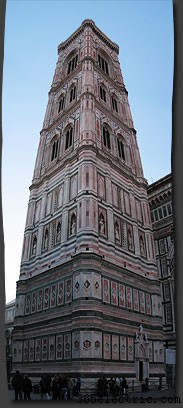
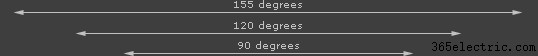
Os seguintes exemplos ilustram a diferença entre tipos de projeção para um panorama vertical (com campo de visão vertical muito grande). Isso dá a chance de visualizar a diferença entre projeções equirretangular, cilíndrica e Mercator, mesmo que estas tivessem aparecido iguais no exemplo anterior (com amplo ângulo de visão horizontal).

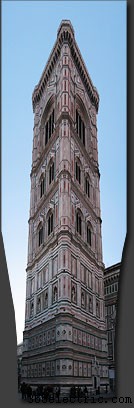 Cilíndrica
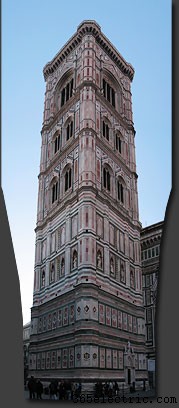 Mercator
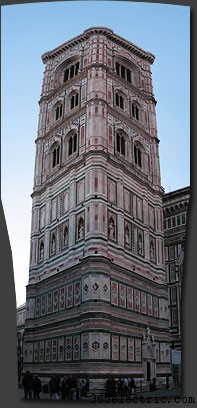 Equirretangular
Nota: A compressão vertical aumenta da esquerda para a direita. O ponto de perspectiva foi definido como a base da torre, portanto o ângulo de visão vertical efetivo parece como se houvesse um campo de visão de 140 graus no total (se o ponto de perspectiva estivesse na altura intermediária).
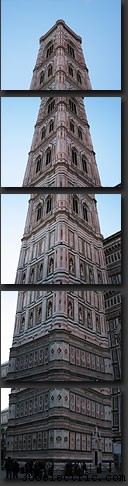
Este grande ângulo de visão vertical nos permite ver claramente como cada uma destas projeções difere em seu grau de estiramento/compressão vertical. A projeção equirretangular comprime a perspectiva vertical tão grandemente que se perde arguably o senso de altura extrema que esta torre proporciona pessoalmente. Por esta razão, equirretangular é recomendada apenas quando absolutamente necessária (como em fotografias costuradas com campo de visão extremo tanto vertical quanto horizontal).
As três projeções acima visam manter linhas verticais quase retas; a projeção Mercator transversa à direita sacrifica alguma curvatura por uma perspectiva (subjetivamente) mais realista. Este tipo de projeção é frequentemente usado para panoramas com ângulos de visão verticais extremos. Note também como esta projeção imita de perto a aparência de cada uma das fotografias de origem individuais.
A diferença entre retilínea e cilíndrica é mal perceptível para este estreito ângulo de visão horizontal, então a projeção retilínea não foi incluída.
A seguinte calculadora pode ser usada para estimar os ângulos de visão vertical e horizontal da sua câmera para diferentes distâncias focais de lente, o que pode ajudar a avaliar qual tipo de projeção seria mais adequado.
Nota: Calculadoras não destinadas para uso em macrofotografia extrema. Os resultados acima são apenas aproximados, pois o ângulo de visão é na verdade também influenciado (em menor grau) pela distância de foco. Além disso, a estimativa de campo de visão assume que a lente realiza uma projeção de imagem retilínea perfeita; lentes com grande distorção de barril ou almofada podem produzir resultados ligeiramente diferentes.
A próxima calculadora estima quantas fotos são necessárias para abranger um campo de visão horizontal de 360 graus, dadas as configurações de entrada de: distância focal, orientação da câmera, sobreposição de fotos e tamanho do sensor da câmera digital.
Nota: CF = fator de corte, que descreve a largura relativa do sensor da câmera comparado a uma câmera de 35 mm. Para leitura de fundo, visite o tutorial sobre tamanhos de sensores de câmeras digitais.
Para um resumo de quando considerar cada tipo de projeção, consulte a tabela abaixo:
| Tipo de Projeção | Recomendações de Campo de Visão | Linhas Retas? | ||
|---|---|---|---|---|
| Horizontal | Vertical | Horizontal | Vertical | |
| Retilínea | <120° | <120° | SIM | SIM |
| Cilíndrica | ~120-360° | <120° | NÃO | SIM |
| Mercator | ~120-360° | <150° | NÃO | SIM |
| Equirretangular | ~120-360° | 120-180° | NÃO | SIM |
| Olho de Peixe | <180° | <180° | NÃO | NÃO |
Nota: Todas as considerações de linhas retas excluem as linhas horizontais e verticais centrais, e os campos de visão assumem que o ponto de perspectiva está localizado no centro deste ângulo.
Para leitura de fundo sobre criação de panoramas digitais, consulte também:
Parte 1: Costura de Fotos para Panoramas Digitais
Parte 2: Usando Software de Costura de Fotos
Tecnologia Eletrônica © [www.351231.com]
